Original explanatory diagram
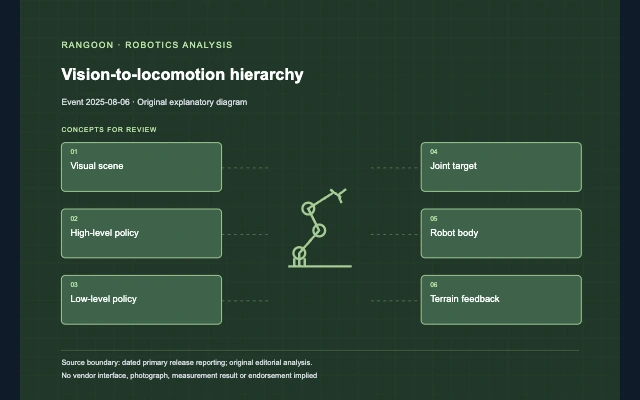
Skild presented vision-based locomotion as a specific result within its broader omni-bodied robot-model program
Skild AI published its vision-based locomotion result on August 6, 2025, describing end-to-end control from visual input while framing it within its Skild Brain research program.
Read analysis